

وقد انتشر الخبر مؤخراً بأن الإصدار الجديد من مشروع OpenBot، وهو الإصدار 0.5، قد تم إصداره ، والذي يتضمن بعض التحسينات المثيرة للاهتمام مثل إعادة تصميم البرامج الثابتة لـ Arduino، وإضافة دعم لروبوتات RTR و RC، بالإضافة إلى دعم رسائل التكوين، من بين أمور أخرى.
بالنسبة لأولئك الذين لا يعرفون عن OpenBot ، يمكنني أن أخبركم أن هذا مشروع يطور منصة لإنشاء روبوتات ذات عجلات متحركة ، والتي تكون قاعدتها عبارة عن هاتف ذكي عادي يعتمد على Android.
تم إنشاء المنصة في قسم الأبحاث بشركة إنتل، وهي تقوم على تطوير فكرة استخدام القدرات الحاسوبية للهواتف الذكية ونظام تحديد المواقع العالمي (GPS) والجيروسكوب والبوصلة والكاميرا المدمجة عند إنشاء الروبوتات.
تم تنفيذ برنامج التحكم بالروبوت، وتحليل البيئة، والملاحة الذاتية كتطبيق لنظام أندرويد. كُتب الكود بلغات جافا، وكوتلين، وسي++، وهو مُرخص بموجب ترخيص MIT.
من المأمول أن تكون المنصة مفيدة في تعليم الروبوتات ، وإنشاء نماذج أولية للروبوتات المتحركة بسرعة ، وإجراء البحوث المتعلقة بالطيارين الآليين والملاحة المستقلة.
حول OpenBot
يتيح OpenBot للمستخدم بدء تجارب مع الروبوتات المتحركة بأقل تكلفة : لإنشاء روبوت، ما عليك سوى استخدام هاتف ذكي متوسط المدى ومكونات إضافية بتكلفة إجمالية تبلغ حوالي 50 دولارًا.
يتم طباعة هيكل الروبوت ، بالإضافة إلى الأجزاء اللازمة لتوصيل الهاتف الذكي، بتقنية الطباعة ثلاثية الأبعاد وفقًا للتصاميم المقترحة (في حال عدم توفر طابعة ثلاثية الأبعاد، يمكن قص الهيكل من الورق المقوى أو الخشب الرقائقي). ويتم توفير قوة الدفع بواسطة أربعة محركات كهربائية.
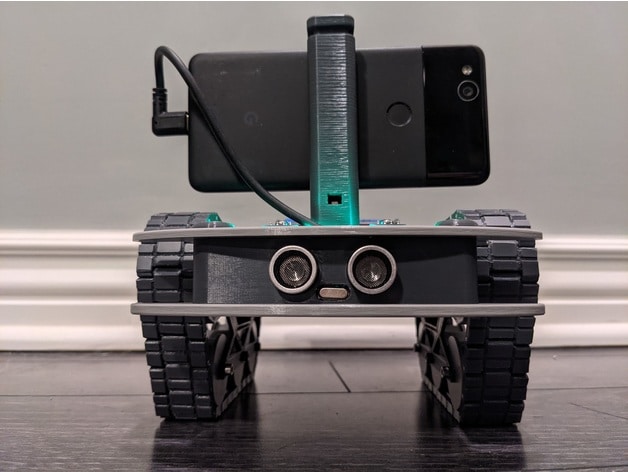
للتحكم في المحركات والملحقات وأجهزة الاستشعار الإضافية، وكذلك لمراقبة شحن البطارية، يتم استخدام لوحة Arduino Nano تعتمد على وحدة التحكم الدقيقة ATmega328P، والتي تتصل بالهاتف الذكي عبر منفذ USB.
بالإضافة إلى ذلك ، يتم دعم اتصال أجهزة الاستشعار بالموجات فوق الصوتية والسرعة. يمكن التحكم في الروبوت عن بُعد عبر تطبيق عميل Android ، أو عبر جهاز كمبيوتر على نفس شبكة WiFi ، أو عبر متصفح الويب ، أو عبر وحدة تحكم الألعاب التي تدعم تقنية Bluetooth (مثل PS4 و XBox و X3).
يتضمن برنامج التحكم الذي يعمل على الهاتف الذكي نظامًا للتعلم الآلي للتعرف على الأشياء (تم تعريف حوالي 80 نوعًا من الأشياء) ويؤدي وظائف الطيار الآلي.
يتيح التطبيق للروبوت تحديد الأشياء المطلوبة ، وتجنب العوائق ، واتباع الكائن المحدد وحل مشاكل التنقل المستقل.
على سبيل المثال ، يمكن أن ينتقل الروبوت إلى موقع معين على الطيار الآلي ، والتكيف مع التغييرات في البيئة. يمكن أيضًا التحكم في الحركة يدويًا باستخدام الروبوت ككاميرا متحركة يتم التحكم فيها عن بُعد.
المستجدات الرئيسية لـ OpenBot 0.5
في الإصدار الجديد ، تم إعادة تصميم البرامج الثابتة لـ Arduino بشكل كبير ، حيث ظهر دعم لأنواع إضافية من الروبوتات (RTR و RC).
بالإضافة إلى ذلك، أُضيفت ميزة دعم بروتوكول مراسلة جديد مع البرامج الثابتة لوحدة التحكم الدقيقة إلى تطبيق أندرويد، وتمّ تفعيل إمكانية معالجة رسائل التكوين، وأُعيد بناء دعم التحكم عبر وحدات تحكم الألعاب. كما أُضيفت نماذج ثلاثية الأبعاد قابلة للطباعة لهيكل شاحنة التحكم عن بُعد الجديدة.
ومن التغييرات البارزة الأخرى إضافة زر لتبديل كاميرا الروبوت داخل تطبيق العميل، وإيقاف دعم بروتوكول RTSP لصالح WebRTC. تتيح واجهة الويب المبنية على Node.js التحكم عن بُعد في حركة الروبوت عبر متصفح الويب، مع بث البيانات من كاميرا الفيديو الخاصة بالروبوت باستخدام WebRTC.
وأخيرًا، إذا كنت مهتمًا بمعرفة المزيد عن المشروع، يمكنك العثور على التفاصيل في الرابط التالي.