

সম্প্রতি খবর এসেছে যে ওপেনবট প্রজেক্টের নতুন সংস্করণ ০.৫ প্রকাশিত হয়েছে , যাতে কিছু আকর্ষণীয় উন্নতি অন্তর্ভুক্ত রয়েছে; যেমন—আর্ডুইনো ফার্মওয়্যারের নতুন ডিজাইন, আরটিআর (RTR) ও আরসি (RC) রোবটের জন্য সমর্থন যোগ করা, এবং অন্যান্য বিষয়ের পাশাপাশি কনফিগারেশন মেসেজের জন্য সমর্থন।
যারা OpenBot সম্পর্কে জানেন না তাদের জন্য, আমি আপনাকে বলতে পারি যে এটি এমন একটি প্রকল্প যা গতিশীল চাকার সাথে রোবট তৈরি করার জন্য একটি প্ল্যাটফর্ম তৈরি করে, যার বেস অ্যান্ড্রয়েড ভিত্তিক একটি সাধারণ স্মার্টফোন।
এই প্ল্যাটফর্মটি ইন্টেলের গবেষণা বিভাগে তৈরি করা হয়েছে এবং এটি রোবট তৈরির ক্ষেত্রে স্মার্টফোনের কম্পিউটিং ক্ষমতা এবং এর সাথে থাকা জিপিএস, জাইরোস্কোপ, কম্পাস ও ক্যামেরা ব্যবহারের ধারণাকে বিকশিত করে।
রোবট নিয়ন্ত্রণ, পরিবেশ বিশ্লেষণ এবং স্বয়ংক্রিয় নেভিগেশন সফটওয়্যারটি একটি অ্যান্ড্রয়েড অ্যাপ্লিকেশন হিসেবে বাস্তবায়ন করা হয়েছে। কোডটি জাভা, কোটলিন এবং সি++ ভাষায় লেখা এবং এটি এমআইটি লাইসেন্সের অধীনে বিতরণ করা হয়।
আশা করা যায় যে প্ল্যাটফর্মটি রোবোটিক্স শেখানোর জন্য, দ্রুত তাদের নিজস্ব চলমান রোবট প্রোটোটাইপ তৈরি করতে এবং অটোপাইলট এবং স্বায়ত্তশাসিত নেভিগেশন সম্পর্কিত গবেষণা পরিচালনার জন্য কার্যকর হতে পারে।
OpenBot সম্পর্কে
ওপেনবট ব্যবহারকারীকে স্বল্প খরচে চলমান রোবট নিয়ে পরীক্ষা-নিরীক্ষা শুরু করার সুযোগ দেয় : একটি রোবট তৈরি করতে কেবল একটি মাঝারি মানের স্মার্টফোন এবং অতিরিক্ত যন্ত্রাংশ প্রয়োজন, যার মোট খরচ প্রায় ৫০ ডলার।
রোবটটির চ্যাসিস , সেইসাথে স্মার্টফোন সংযোগের জন্য প্রয়োজনীয় অংশগুলো , প্রস্তাবিত নকশা অনুযায়ী থ্রিডি প্রিন্ট করা হয় (যদি থ্রিডি প্রিন্টার না থাকে, তবে কাঠামোটি কার্ডবোর্ড বা প্লাইউড থেকে কেটে নেওয়া যেতে পারে)। চারটি বৈদ্যুতিক মোটরের সাহায্যে এটি চালিত হয়।
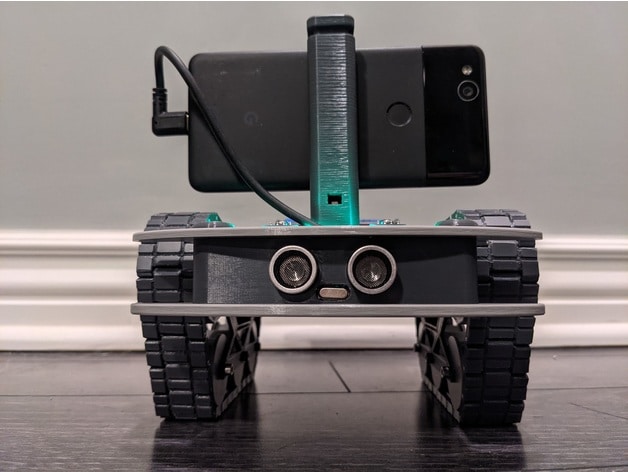
মোটর, অ্যাক্সেসরিজ ও অতিরিক্ত সেন্সর নিয়ন্ত্রণ করতে এবং ব্যাটারি চার্জিং নিরীক্ষণ করতে ATmega328P মাইক্রোকন্ট্রোলার ভিত্তিক একটি আরডুইনো ন্যানো বোর্ড ব্যবহার করা হয়, যা একটি ইউএসবি পোর্টের মাধ্যমে স্মার্টফোনের সাথে সংযুক্ত হয়।
এছাড়াও, অতিস্বনক সোনার এবং গতি সেন্সরগুলির সংযোগ সমর্থিত। রোবটটিকে একটি অ্যান্ড্রয়েড ক্লায়েন্ট অ্যাপের মাধ্যমে, একই ওয়াইফাই নেটওয়ার্কের একটি কম্পিউটারের মাধ্যমে, একটি ওয়েব ব্রাউজারের মাধ্যমে বা ব্লুটুথ-সক্ষম গেম কন্ট্রোলারের মাধ্যমে (যেমন PS4, XBox এবং X3) দূরবর্তীভাবে নিয়ন্ত্রণ করা যেতে পারে।
স্মার্টফোনে চালিত কন্ট্রোল সফটওয়্যারটিতে বস্তু শনাক্তকরণের জন্য একটি মেশিন লার্নিং সিস্টেম (প্রায় ৮০ ধরনের বস্তু সংজ্ঞায়িত করা হয়েছে) এবং অটোপাইলট ফাংশন অন্তর্ভুক্ত রয়েছে।
অ্যাপ্লিকেশনটি রোবটকে পছন্দসই বস্তুগুলি নির্ধারণ করতে, বাধাগুলি এড়াতে, নির্বাচিত বস্তু অনুসরণ করতে এবং স্বায়ত্তশাসিত নেভিগেশন সমস্যার সমাধান করতে দেয়।
উদাহরণস্বরূপ, একটি রোবট পরিবেশের পরিবর্তনের সাথে খাপ খাইয়ে অটোপাইলটে একটি নির্দিষ্ট স্থানে যেতে পারে। রিমোট-কন্ট্রোল মুভিং ক্যামেরা হিসেবে রোবট ব্যবহার করে মুভমেন্ট ম্যানুয়ালিও নিয়ন্ত্রণ করা যায়।
OpenBot 0.5 এর প্রধান নতুনত্ব
নতুন সংস্করণে আরডুইনোর ফার্মওয়্যারটি উল্লেখযোগ্যভাবে নতুন করে ডিজাইন করা হয়েছে , যেখানে অতিরিক্ত ধরনের রোবটের (আরটিআর এবং আরসি) জন্য সমর্থন যুক্ত হয়েছে।
এছাড়াও, অ্যান্ড্রয়েড অ্যাপ্লিকেশনে মাইক্রোকন্ট্রোলার ফার্মওয়্যার সহ একটি নতুন মেসেজিং প্রোটোকলের জন্য সমর্থন যোগ করা হয়েছে, কনফিগারেশন বার্তা প্রক্রিয়াকরণের ক্ষমতা বাস্তবায়ন করা হয়েছে এবং গেম কন্ট্রোলারের মাধ্যমে নিয়ন্ত্রণের জন্য সমর্থন পুনর্গঠন করা হয়েছে। নতুন আরসি-ট্রাক চ্যাসিসের 3D-প্রিন্টযোগ্য মডেলও যুক্ত করা হয়েছে।
আরেকটি উল্লেখযোগ্য পরিবর্তন হলো ক্লায়েন্ট অ্যাপ্লিকেশনের মধ্যে রোবটের ক্যামেরা পরিবর্তন করার জন্য একটি বাটন যুক্ত করা এবং RTSP সমর্থনের পরিবর্তে WebRTC ব্যবহার করা। Node.js-ভিত্তিক ওয়েব ইন্টারফেসটি একটি ওয়েব ব্রাউজারের মাধ্যমে রোবটের চলাচল দূর থেকে নিয়ন্ত্রণ করার সুযোগ দেয় এবং WebRTC ব্যবহার করে রোবটের ভিডিও ক্যামেরা থেকে ডেটা স্ট্রিম করে।
অবশেষে, আপনি যদি প্রকল্পটি সম্পর্কে আরও জানতে আগ্রহী হন , তাহলে নিম্নলিখিত লিঙ্কে বিস্তারিত তথ্য পেতে পারেন।