

Hiljuti levis uudis, et on välja antud OpenBoti projekti uus versioon 0.5, mis sisaldab mõningaid huvitavaid täiustusi, nagu näiteks Arduino püsivara ümberkujundamine, RTR- ja RC-robotite toe lisamine ning konfiguratsiooniteadete tugi.
Neile, kes OpenBotist ei tea, võin öelda, et see on projekt, mis arendab platvormi liikuvate ratastega robotite loomiseks, mille baasiks on tavaline Androidil põhinev nutitelefon.
Platvorm loodi Inteli uurimisosakonnas ning see arendab ideed kasutada robotite loomisel nutitelefoni arvutusvõimalusi ning integreeritud GPS-i, güroskoobi, kompassi ja kaamerat.
Roboti juhtimise, keskkonnaanalüüsi ja autonoomse navigeerimise tarkvara on rakendatud Androidi rakendusena. Kood on kirjutatud Java, Kotlin ja C++ keeles ning seda levitatakse MIT litsentsi alusel.
Loodetavasti võiks platvorm olla kasulik robootika õpetamisel, oma liikuvate robotite prototüüpide kiirel loomisel ning autopilootide ja autonoomse navigatsiooniga seotud uuringute läbiviimisel.
OpenBoti kohta
OpenBot võimaldab kasutajal alustada katseid liikuvate robotitega minimaalsete kuludega : roboti loomiseks piisab keskmise hinnaklassi nutitelefonist ja lisakomponentidest, mille kogumaksumus on umbes 50 dollarit.
Roboti šassii ja nutitelefoni ühendamiseks vajalikud osad on 3D-prinditud vastavalt kavandatud disainilahendustele (kui 3D-printerit pole saadaval, saab raami lõigata papist või vineerist). Roboti liikumapanevaks jõuks on neli elektrimootorit.
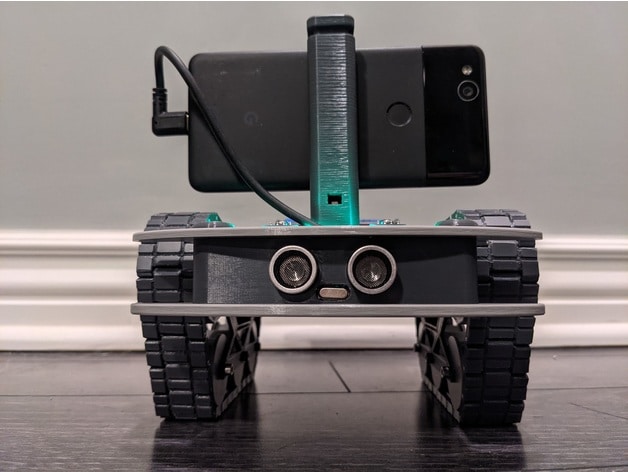
Mootorite, lisaseadmete ja täiendavate andurite juhtimiseks ning aku laadimise jälgimiseks kasutatakse ATmega328P mikrokontrolleril põhinevat Arduino Nano plaati , mis ühendub nutitelefoniga USB-pordi kaudu.
Lisaks on toetatud ultrahelisonari ja kiirusandurite ühendamine. Robotit saab juhtida kaugjuhtimisega Androidi klientrakenduse, samas WiFi-võrgus oleva arvuti, veebibrauseri või Bluetooth-toega mängukontrolleri (näiteks PS4, XBox ja X3) kaudu.
Nutitelefonis töötav juhtimistarkvara sisaldab masinõppesüsteemi objektide tuvastamiseks (defineeritud on umbes 80 tüüpi objekte) ja täidab autopiloodi funktsioone.
Rakendus võimaldab robotil määrata soovitud objekte, vältida takistusi, jälgida valitud objekti ja lahendada autonoomseid navigeerimisprobleeme.
Näiteks saab robot liikuda autopiloodil kindlasse kohta, kohanedes keskkonna muutustega. Liikumist saab juhtida ka käsitsi, kasutades robotit kaugjuhitava liikumiskaamerana.
OpenBot 0.5 peamised uuendused
Uues versioonis on Arduino püsivara oluliselt ümber kujundatud , mis lisab tuge täiendavatele robotitüüpidele (RTR ja RC).
Lisaks lisati Androidi rakendusse tugi uuele sõnumsideprotokollile koos mikrokontrolleri püsivaraga, rakendati konfiguratsiooniteadete töötlemise võimalus ja taastati tugi mängukontrollerite kaudu juhtimiseks. Lisati ka uue RC-Trucki šassii 3D-prinditavad mudelid.
Teine märkimisväärne muudatus on kliendirakenduses roboti kaamera vahetamise nupu lisamine ja RTSP toe loobumine WebRTC kasuks. Node.js-põhine veebiliides võimaldab roboti liikumist veebibrauseri kaudu kaugjuhtimisega juhtida, voogesitades andmeid roboti videokaamerast WebRTC abil.
Lõpuks, kui olete huvitatud projekti kohta lisateabe saamisest, leiate üksikasjad järgmiselt lingilt.