

Hiljattain uutisoitiin, että OpenBot-projektin uusi versio, 0.5, on julkaistu . Se sisältää joitakin mielenkiintoisia parannuksia , kuten Arduino-laiteohjelmiston uudelleensuunnittelun, tuen RTR- ja RC-roboteille sekä tuen konfigurointiviesteille.
Niille, jotka eivät tiedä OpenBotista, voin kertoa, että tämä on projekti, joka kehittää alustaa pyörillä olevien robottien luomiseen, joiden pohjana on tavallinen Android-pohjainen älypuhelin.
Alusta luotiin Intelin tutkimusosastolla , ja se kehittää ajatusta älypuhelimen laskentaominaisuuksien sekä integroidun GPS:n, gyroskoopin, kompassin ja kameran hyödyntämisestä robottien luomisessa.
Robotin ohjaus-, ympäristöanalyysi- ja autonomisen navigoinnin ohjelmisto on toteutettu Android-sovelluksena. Koodi on kirjoitettu Java-, Kotlin- ja C++-kielillä ja se jaetaan MIT-lisenssillä.
Alustasta toivotaan olevan hyötyä robotiikan opetuksessa, omien liikkuvien robottien prototyyppien nopeassa luomisessa sekä autopilotteihin ja autonomiseen navigointiin liittyvän tutkimuksen tekemiseen.
Tietoja OpenBotista
OpenBotin avulla käyttäjä voi aloittaa kokeiluja liikkuvien robottien kanssa minimaalisilla kustannuksilla : robotin luomiseen tarvitaan vain keskitason älypuhelin ja lisäkomponentteja, joiden kokonaiskustannukset ovat noin 50 dollaria.
Robotin runko sekä älypuhelimen liittämiseen tarvittavat osat on 3D-tulostettu ehdotettujen suunnitelmien mukaisesti (jos 3D-tulostinta ei ole saatavilla, runko voidaan leikata pahvista tai vanerista). Robotin käyttövoimana on neljä sähkömoottoria.
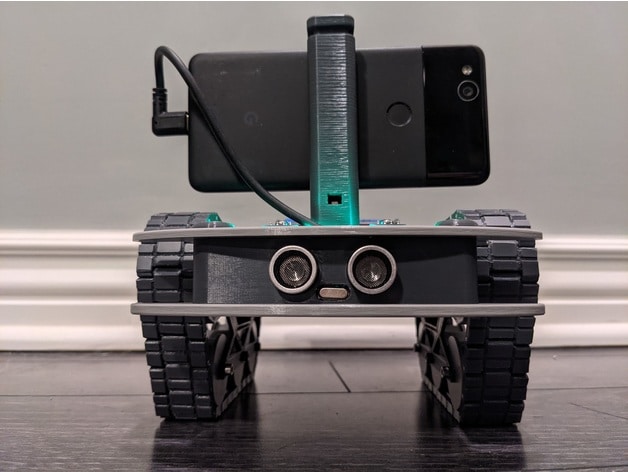
Moottoreiden, lisävarusteiden ja lisäantureiden ohjaamiseen sekä akun latauksen valvontaan käytetään ATmega328P-mikrokontrolleriin perustuvaa Arduino Nano -korttia , joka yhdistetään älypuhelimeen USB-portin kautta.
Lisäksi tuetaan ultraääniluotaimen ja nopeusantureiden liittämistä. Robottia voidaan ohjata etänä Android-asiakassovelluksen, samassa WiFi-verkossa olevan tietokoneen, verkkoselaimen tai Bluetooth-peliohjaimen (kuten PS4, XBox ja X3) kautta.
Älypuhelimessa toimiva ohjausohjelmisto sisältää koneoppimisjärjestelmän objektien tunnistamiseen (noin 80 objektityyppiä on määritelty) ja suorittaa autopilotin toimintoja.
Sovelluksen avulla robotti voi määrittää haluamasi kohteet, välttää esteitä, seurata valittua kohdetta ja ratkaista autonomisia navigointiongelmia.
Esimerkiksi robotti voi liikkua tiettyyn paikkaan autopilotilla sopeutuen ympäristön muutoksiin. Liikkeitä voidaan ohjata myös manuaalisesti käyttämällä robottia kauko-ohjattavana liikkuvana kamerana.
OpenBot 0.5:n tärkeimmät uutuudet
Uudessa versiossa Arduinon laiteohjelmistoa on uudistettu merkittävästi , ja siihen on lisätty tuki uusille robottityypeille (RTR ja RC).
Lisäksi Android-sovellukseen lisättiin tuki uudelle viestintäprotokollalle mikrokontrollerin laiteohjelmistolla, toteutettiin mahdollisuus käsitellä konfigurointiviestejä ja tuki peliohjaimien kautta tapahtuvalle ohjaukselle rakennettiin uudelleen. Myös uuden RC-Truck-alustan 3D-tulostettavat mallit lisättiin.
Toinen merkittävä muutos on robotin kameran vaihtamiseen tarkoitetun painikkeen lisääminen asiakassovellukseen ja RTSP-tuen poistaminen WebRTC:n tieltä. Node.js-pohjainen web-käyttöliittymä mahdollistaa robotin liikkeen etäohjauksen web-selaimen kautta suoratoistamalla dataa robotin videokamerasta WebRTC:n avulla.
Lopuksi, jos olet kiinnostunut kuulemaan lisää projektista, löydät yksityiskohdat seuraavasta linkistä.