

Nedavno se pojavila vijest da je objavljena nova verzija OpenBot projekta, 0.5, koja uključuje neka zanimljiva poboljšanja poput redizajna Arduino firmwarea, dodavanja podrške za RTR i RC robote, kao i podrške za konfiguracijske poruke, između ostalog.
Za one koji ne znaju za OpenBot, mogu vam reći da se radi o projektu koji razvija platformu za stvaranje robota s kotačima u pokretu, čija je baza običan pametni telefon baziran na Androidu.
Platforma je nastala u Intelovom istraživačkom odjelu i razvija ideju korištenja računalnih mogućnosti pametnog telefona i integriranog GPS-a, žiroskopa, kompasa i kamere pri stvaranju robota.
Softver za upravljanje robotom, analizu okoliša i autonomnu navigaciju implementiran je kao Android aplikacija. Kod je napisan u Javi, Kotlinu i C++ te se distribuira pod MIT licencom.
Nadamo se da bi platforma mogla biti korisna za podučavanje robotike, brzo stvaranje vlastitih prototipova pokretnih robota i provođenje istraživanja vezanih uz autopilote i autonomnu navigaciju.
O OpenBotu
OpenBot omogućuje korisniku da započne eksperimente s robotima za kretanje uz minimalne troškove : za izradu robota jednostavno koristite pametni telefon srednje klase i dodatne komponente za ukupni trošak od otprilike 50 dolara.
Šasija robota , kao i pripadajući dijelovi za spajanje pametnog telefona, izrađeni su 3D printanjem prema predloženim nacrtima (ako 3D printer nije dostupan, okvir se može izrezati od kartona ili šperploče). Pogon osiguravaju četiri elektromotora.
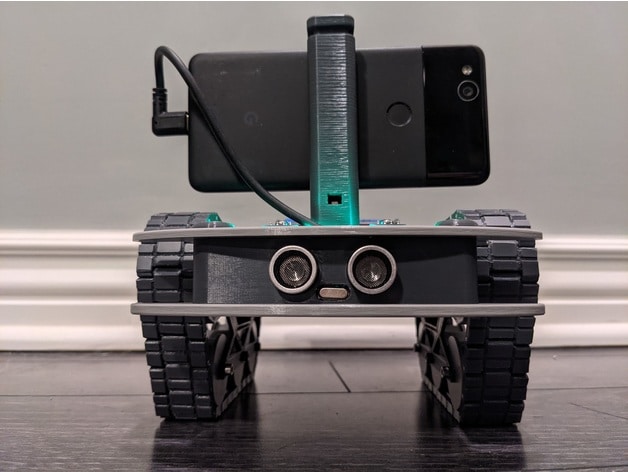
Za upravljanje motorima, priborom i dodatnim senzorima, kao i za praćenje punjenja baterije, koristi se Arduino Nano ploča bazirana na mikrokontroleru ATmega328P, koja se spaja na pametni telefon putem USB priključka.
Osim toga, podržano je povezivanje ultrazvučnog sonara i senzora brzine. Robotom se može upravljati daljinski putem Android klijentske aplikacije, putem računala na istoj WiFi mreži, putem web preglednika ili putem Bluetooth kontrolera za igre (kao što su PS4, XBox i X3).
Upravljački softver koji radi na pametnom telefonu uključuje sustav strojnog učenja za prepoznavanje objekata (definirano je oko 80 vrsta objekata) i obavlja funkcije autopilota.
Aplikacija omogućuje robotu da odredi željene objekte, izbjegava prepreke, prati odabrani objekt i rješava probleme autonomne navigacije.
Na primjer, robot se može kretati na određeno mjesto na autopilotu, prilagođavajući se promjenama u okruženju. Kretanjem se također može upravljati ručno, koristeći robota kao pokretnu kameru na daljinsko upravljanje.
Glavne novosti OpenBota 0.5
U novoj verziji , firmware za Arduino je značajno redizajniran , u kojem se pojavila podrška za dodatne vrste robota (RTR i RC).
Osim toga, Android aplikaciji je dodana podrška za novi protokol za razmjenu poruka s firmwareom mikrokontrolera, implementirana je mogućnost obrade konfiguracijskih poruka i obnovljena je podrška za upravljanje putem kontrolera za igre. Dodani su i 3D modeli nove šasije RC kamiona za ispis.
Još jedna značajna promjena je dodavanje gumba za prebacivanje robotske kamere unutar klijentske aplikacije i ukidanje RTSP podrške u korist WebRTC-a. Web sučelje temeljeno na Node.js-u omogućuje daljinsko upravljanje kretanjem robota putem web preglednika, strujeći podatke s robotske video kamere pomoću WebRTC-a.
Konačno, ako ste zainteresirani saznati više o projektu, detalje možete pronaći na sljedećoj poveznici.