

לאחרונה פורסמה הידיעה כי גרסה חדשה של פרויקט OpenBot, גרסה 0.5, שוחררה , הכוללת כמה שיפורים מעניינים כגון עיצוב מחדש של הקושחה של ארדואינו, הוספת תמיכה ברובוטים RTR ו-RC, וכן תמיכה בהודעות תצורה, בין היתר.
למי שלא מכיר את OpenBot, אני יכול להגיד לכם שמדובר בפרויקט שמפתח פלטפורמה ליצירת רובוטים עם גלגלים בתנועה, שהבסיס שלהם הוא סמארטפון רגיל מבוסס אנדרואיד.
הפלטפורמה נוצרה בחטיבת המחקר של אינטל ומפתחת את הרעיון של שימוש ביכולות המחשוב של סמארטפון וב-GPS, גירוסקופ, מצפן ומצלמה משולבים בעת יצירת רובוטים.
תוכנת בקרת הרובוטים, ניתוח הסביבה והניווט האוטונומי מיושמת כאפליקציית אנדרואיד. הקוד כתוב ב-Java, Kotlin ו-C++ ומופץ תחת רישיון MIT.
יש לקוות שהפלטפורמה יכולה להיות שימושית להוראת רובוטיקה, יצירה מהירה של אבות טיפוס רובוטים נעים משלהם וביצוע מחקר הקשור לטייסים אוטומטיים ולניווט אוטונומי.
על OpenBot
OpenBot מאפשר למשתמש להתחיל ניסויים עם רובוטים נעים בעלות מינימלית : כדי ליצור רובוט, פשוט השתמשו בסמארטפון בינוני ורכיבים נוספים בעלות כוללת של כ-50 דולר.
שלדת הרובוט , כמו גם החלקים הנלווים לחיבור סמארטפון, מודפסים בתלת מימד בהתאם לעיצובים המוצעים (אם מדפסת תלת מימד אינה זמינה, ניתן לחתוך את המסגרת מקרטון או דיקט). ההנעה מסופקת על ידי ארבעה מנועים חשמליים.
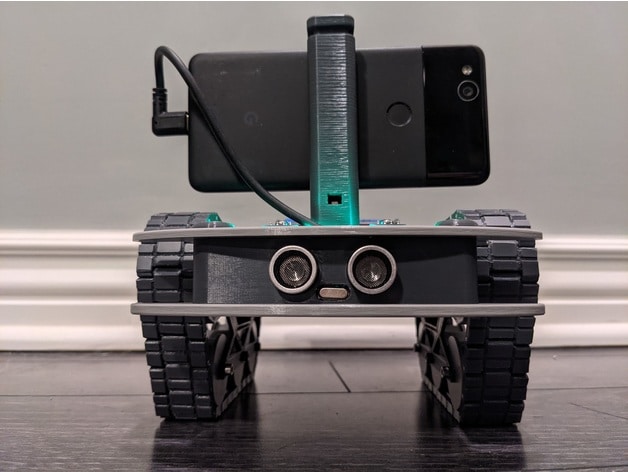
כדי לשלוט במנועים, אביזרים וחיישנים נוספים, כמו גם לניטור טעינת הסוללה, נעשה שימוש בלוח Arduino Nano המבוסס על המיקרו-בקר ATmega328P, המתחבר לסמארטפון דרך יציאת USB.
בנוסף, נתמך חיבור של חיישני סונאר קולי וחיישני מהירות. ניתן לשלוט על הרובוט מרחוק באמצעות אפליקציית לקוח אנדרואיד, דרך מחשב באותה רשת WiFi, דרך דפדפן אינטרנט, או באמצעות בקר משחק התומך בלוטות' (כגון PS4, XBox ו-X3).
תוכנת הבקרה הפועלת על סמארטפון כוללת מערכת למידת מכונה לזיהוי אובייקטים (מוגדרים כ-80 סוגי אובייקטים) ומבצעת פונקציות טייס אוטומטי.
האפליקציה מאפשרת לרובוט לקבוע את האובייקטים הרצויים, להימנע ממכשולים, לעקוב אחר האובייקט הנבחר ולפתור בעיות ניווט אוטונומיות.
לדוגמה, רובוט יכול לעבור למיקום מסוים בטייס אוטומטי, להסתגל לשינויים בסביבה. ניתן לשלוט בתנועה גם באופן ידני, באמצעות הרובוט כמצלמה נעה בשלט רחוק.
החידושים העיקריים של OpenBot 0.5
בגרסה החדשה , הקושחה עבור ארדואינו עוצבה מחדש באופן משמעותי , ובה הופיעה תמיכה בסוגים נוספים של רובוטים (RTR ו-RC).
בנוסף, נוספה תמיכה בפרוטוקול העברת הודעות חדש עם קושחת מיקרו-בקר לאפליקציית האנדרואיד, יושמה היכולת לעבד הודעות תצורה, ותמיכה בבקרה באמצעות בקרי משחק נבנתה מחדש. נוספו גם מודלים הניתנים להדפסה תלת-ממדית של שלדת משאית ה-RC החדשה.
שינוי בולט נוסף הוא הוספת כפתור להחלפת מצלמת הרובוט בתוך יישום הלקוח, והפסקת התמיכה ב-RTSP לטובת WebRTC. ממשק האינטרנט מבוסס Node.js מאפשר שליטה מרחוק בתנועת הרובוט באמצעות דפדפן אינטרנט, תוך הזרמת נתונים ממצלמת הווידאו של הרובוט באמצעות WebRTC.
לבסוף, אם אתם מעוניינים ללמוד עוד על הפרויקט, תוכלו למצוא פרטים נוספים בקישור הבא.