

Nesen parādījās ziņas, ka ir izlaista jaunā OpenBot projekta versija 0.5, kas ietver dažus interesantus uzlabojumus , piemēram, Arduino programmaparatūras pārveidošanu, atbalsta pievienošanu RTR un RC robotiem, kā arī atbalstu konfigurācijas ziņojumiem, cita starpā.
Tiem, kas nezina par OpenBot, varu pateikt, ka šis ir projekts, kas izstrādā platformu, lai radītu robotus ar kustīgiem riteņiem, kuru bāze ir parasts viedtālrunis uz Android bāzes.
Platforma tika izveidota Intel pētniecības nodaļā un attīsta ideju par viedtālruņa skaitļošanas iespēju un integrētā GPS, žiroskopa, kompasa un kameras izmantošanu robotu veidošanā.
Robota vadības, vides analīzes un autonomās navigācijas programmatūra ir ieviesta kā Android lietojumprogramma. Kods ir rakstīts Java, Kotlin un C++ valodās un tiek izplatīts saskaņā ar MIT licenci.
Cerams, ka platforma varētu būt noderīga robotikas mācīšanai, strauji radot savus kustīgos robotu prototipus un veicot pētījumus saistībā ar autopilotiem un autonomo navigāciju.
Par OpenBot
OpenBot ļauj lietotājam sākt eksperimentus ar kustīgiem robotiem par minimālām izmaksām : lai izveidotu robotu, vienkārši jāizmanto vidējas klases viedtālrunis un papildu komponenti, kuru kopējās izmaksas ir aptuveni 50 USD.
Robota šasija , kā arī saistītās detaļas viedtālruņa pieslēgšanai ir drukātas 3D formātā atbilstoši piedāvātajiem dizainiem (ja 3D printeris nav pieejams, rāmi var izgriezt no kartona vai saplākšņa). Piedziņu nodrošina četri elektromotori.
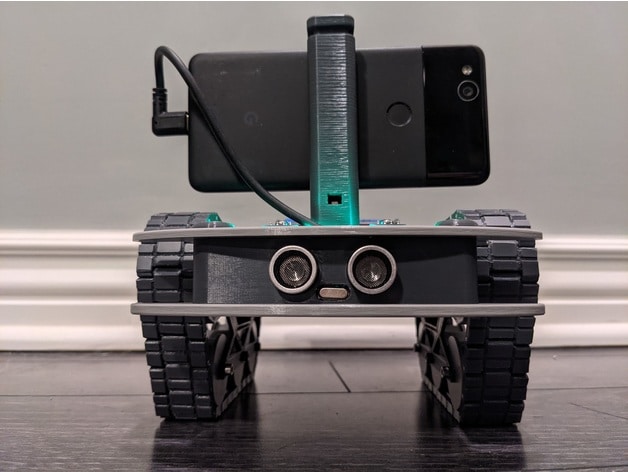
Lai vadītu motorus, piederumus un papildu sensorus, kā arī uzraudzītu akumulatora uzlādi, tiek izmantota uz ATmega328P mikrokontrollera balstīta Arduino Nano plate , kas savienojas ar viedtālruni, izmantojot USB portu.
Turklāt tiek atbalstīts ultraskaņas sonāra un ātruma sensoru savienojums. Robotu var vadīt attālināti, izmantojot Android klienta lietotni, izmantojot datoru tajā pašā WiFi tīklā, izmantojot tīmekļa pārlūkprogrammu vai ar Bluetooth iespējotu spēļu kontrolieri (piemēram, PS4, XBox un X3).
Vadības programmatūra , kas darbojas viedtālrunī, ietver mašīnmācīšanās sistēmu objektu atpazīšanai (ir definēti aptuveni 80 objektu veidi) un veic autopilota funkcijas.
Aplikācija ļauj robotam noteikt vēlamos objektus, izvairīties no šķēršļiem, sekot izvēlētajam objektam un risināt autonomas navigācijas problēmas.
Piemēram, robots var pārvietoties uz noteiktu vietu ar autopilotu, pielāgojoties vides izmaiņām. Kustības var vadīt arī manuāli, izmantojot robotu kā tālvadības kustīgu kameru.
OpenBot 0.5 galvenie jauninājumi
Jaunajā versijā ir ievērojami pārveidota Arduino programmaparatūra , kurā ir parādījies atbalsts papildu robotu veidiem (RTR un RC).
Turklāt Android lietojumprogrammai tika pievienots atbalsts jaunam ziņojumapmaiņas protokolam ar mikrokontrollera programmaparatūru, tika ieviesta iespēja apstrādāt konfigurācijas ziņojumus un tika atjaunots atbalsts vadībai, izmantojot spēļu kontrolierus. Tika pievienoti arī jaunās RC-Truck šasijas 3D drukājamie modeļi.
Vēl viena ievērojama izmaiņa ir pogas pievienošana robota kameras pārslēgšanai klienta lietojumprogrammā un RTSP atbalsta pārtraukšana par labu WebRTC. Uz Node.js balstītā tīmekļa saskarne ļauj attālināti vadīt robota kustību, izmantojot tīmekļa pārlūkprogrammu, straumējot datus no robota videokameras, izmantojot WebRTC.
Visbeidzot, ja vēlaties uzzināt vairāk par projektu, sīkāku informāciju varat atrast, izmantojot tālāk norādīto saiti.