

Recentemente, foi divulgado que a nova versão do projeto OpenBot, a 0.5, foi lançada e inclui algumas melhorias interessantes, como uma reformulação do firmware do Arduino, a adição de suporte para robôs RTR e RC, além de suporte para mensagens de configuração, entre outras coisas.
Para quem não conhece o OpenBot, posso dizer que este é um projeto que desenvolve uma plataforma para criar robôs com rodas em movimento, cuja base é um smartphone normal baseado em Android.
A plataforma foi criada na divisão de pesquisa da Intel e desenvolve a ideia de utilizar os recursos de computação de um smartphone, além do GPS, giroscópio, bússola e câmera integrados, na criação de robôs.
O software de controle do robô, análise ambiental e navegação autônoma foi implementado como um aplicativo Android. O código foi escrito em Java, Kotlin e C++ e é distribuído sob a licença MIT.
Espera-se que a plataforma possa ser útil para o ensino de robótica, criando rapidamente seus próprios protótipos de robôs móveis e realizando pesquisas relacionadas a pilotos automáticos e navegação autônoma.
Sobre o OpenBot
O OpenBot permite que o usuário inicie experimentos com robôs em movimento a um custo mínimo : para criar um robô, basta usar um smartphone de gama média e componentes adicionais, por um custo total de aproximadamente US$ 50.
O chassi do robô , assim como as peças relacionadas para conectar um smartphone, são impressos em 3D de acordo com os projetos propostos (caso uma impressora 3D não esteja disponível, a estrutura pode ser recortada em papelão ou madeira compensada). A propulsão é fornecida por quatro motores elétricos.
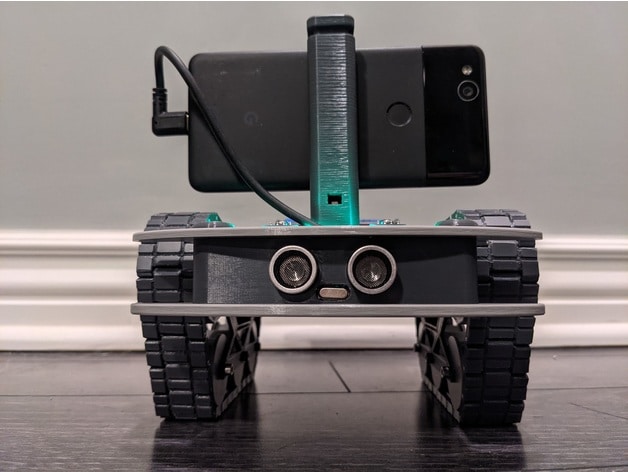
Para controlar motores, acessórios e sensores adicionais, bem como para monitorar o carregamento da bateria, utiliza-se uma placa Arduino Nano baseada no microcontrolador ATmega328P, que se conecta a um smartphone através de uma porta USB.
Além disso, é suportada a conexão de sonar ultrassônico e sensores de velocidade. O robô pode ser controlado remotamente por meio de um aplicativo cliente Android, por meio de um computador na mesma rede WiFi, por meio de um navegador da Web ou por meio de um controlador de jogo habilitado para Bluetooth (como PS4, XBox e X3).
O software de controle que roda em um smartphone inclui um sistema de aprendizado de máquina para reconhecimento de objetos (cerca de 80 tipos de objetos são definidos) e executa funções de piloto automático.
O aplicativo permite que o robô determine os objetos desejados, evite obstáculos, siga o objeto selecionado e resolva problemas de navegação autônoma.
Por exemplo, um robô pode se mover para um local específico no piloto automático, adaptando-se às mudanças no ambiente. O movimento também pode ser controlado manualmente, usando o robô como uma câmera em movimento controlada remotamente.
Principais novidades do OpenBot 0.5
Na nova versão , o firmware para Arduino foi significativamente redesenhado , passando a oferecer suporte a tipos adicionais de robôs (RTR e RC).
Além disso, foi adicionado suporte para um novo protocolo de mensagens com firmware de microcontrolador ao aplicativo Android, a capacidade de processar mensagens de configuração foi implementada e o suporte para controle via controles de jogos foi reconstruído. Modelos imprimíveis em 3D do novo chassi do caminhão RC também foram adicionados.
Outra mudança notável é a adição de um botão para alternar a câmera do robô dentro do aplicativo cliente e a descontinuação do suporte a RTSP em favor do WebRTC. A interface web baseada em Node.js permite o controle remoto do movimento do robô por meio de um navegador, transmitindo dados da câmera de vídeo do robô usando WebRTC.
Por fim, se tiver interesse em saber mais sobre o projeto, você pode encontrar os detalhes no seguinte link.