

เมื่อเร็วๆ นี้มีข่าวว่าOpenBot เวอร์ชันใหม่ 0.5 ได้ถูกปล่อยออกมาแล้วซึ่งมีการปรับปรุงที่น่าสนใจหลายอย่างเช่น การออกแบบเฟิร์มแวร์ Arduino ใหม่ การเพิ่มการรองรับหุ่นยนต์ RTR และ RC รวมถึงการรองรับข้อความการกำหนดค่า และอื่นๆ อีกมากมาย
สำหรับผู้ที่ไม่รู้จัก OpenBot ฉันสามารถบอกคุณได้ว่านี่เป็นโครงการที่พัฒนาแพลตฟอร์มเพื่อสร้างหุ่นยนต์ที่มีล้อเคลื่อนที่ซึ่งมีฐานเป็นสมาร์ทโฟนทั่วไปที่ใช้ Android
แพลตฟอร์มนี้ถูกสร้างขึ้นในแผนกวิจัยของ Intelและพัฒนาต่อยอดจากแนวคิดการใช้ความสามารถในการประมวลผลของสมาร์ทโฟน รวมถึง GPS, ไจโรสโคป, เข็มทิศ และกล้องที่ติดตั้งมาในตัว เพื่อสร้างหุ่นยนต์
ซอฟต์แวร์ควบคุมหุ่นยนต์ วิเคราะห์สภาพแวดล้อม และนำทางอัตโนมัติถูกพัฒนาขึ้นในรูปแบบแอปพลิเคชัน Androidโดยเขียนโค้ดด้วยภาษา Java, Kotlin และ C++ และเผยแพร่ภายใต้ใบอนุญาต MIT
หวังว่าแพลตฟอร์มนี้จะเป็นประโยชน์สำหรับการสอนหุ่นยนต์ สร้างต้นแบบหุ่นยนต์เคลื่อนที่อย่างรวดเร็ว และดำเนินการวิจัยเกี่ยวกับระบบขับเคลื่อนอัตโนมัติและการนำทางอัตโนมัติ
เกี่ยวกับ OpenBot
OpenBot ช่วยให้ผู้ใช้เริ่มต้นทดลองกับหุ่นยนต์เคลื่อนที่ได้ด้วยต้นทุนที่ต่ำมาก : ในการสร้างหุ่นยนต์ เพียงแค่ใช้สมาร์ทโฟนระดับกลางและส่วนประกอบเพิ่มเติม ก็จะได้ต้นทุนรวมประมาณ 50 ดอลลาร์สหรัฐ
โครงสร้างตัวถังของหุ่นยนต์รวมถึงชิ้นส่วนที่เกี่ยวข้องกับการเชื่อมต่อกับสมาร์ทโฟน ผลิตด้วยเครื่องพิมพ์ 3 มิติ ตามแบบที่เสนอ (หากไม่มีเครื่องพิมพ์ 3 มิติ สามารถตัดโครงจากกระดาษแข็งหรือไม้อัดได้) ระบบขับเคลื่อนใช้มอเตอร์ไฟฟ้าสี่ตัว
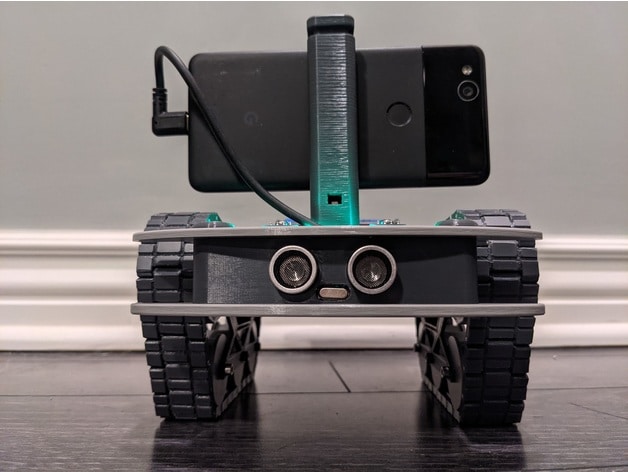
เพื่อควบคุมมอเตอร์ อุปกรณ์เสริม และเซ็นเซอร์เพิ่มเติม รวมถึงตรวจสอบการชาร์จแบตเตอรี่ จึง ใช้ บอร์ด Arduino Nanoที่ใช้ไมโครคอนโทรลเลอร์ ATmega328P ซึ่งเชื่อมต่อกับสมาร์ทโฟนผ่านพอร์ต USB
นอกจากนี้ยังรองรับการเชื่อมต่อโซนาร์ล้ำเสียงและเซ็นเซอร์ความเร็ว หุ่นยนต์สามารถควบคุมได้จากระยะไกลผ่านแอพไคลเอนต์ Android ผ่านคอมพิวเตอร์ในเครือข่าย WiFi เดียวกัน ผ่านเว็บเบราว์เซอร์ หรือผ่านตัวควบคุมเกมที่เปิดใช้งาน Bluetooth (เช่น PS4, XBox และ X3)
ซอฟต์แวร์ควบคุมที่ทำงานบนสมาร์ทโฟนประกอบด้วยระบบการเรียนรู้ของเครื่องสำหรับการจดจำวัตถุ (มีการกำหนดวัตถุไว้ประมาณ 80 ชนิด) และทำหน้าที่ควบคุมการบินอัตโนมัติ
แอพพลิเคชั่นนี้อนุญาตให้หุ่นยนต์กำหนดวัตถุที่ต้องการ หลีกเลี่ยงสิ่งกีดขวาง ติดตามวัตถุที่เลือก และแก้ปัญหาการนำทางอัตโนมัติ
ตัวอย่างเช่น หุ่นยนต์สามารถเคลื่อนที่ไปยังตำแหน่งใดตำแหน่งหนึ่งได้โดยใช้ระบบขับเคลื่อนอัตโนมัติ โดยปรับให้เข้ากับการเปลี่ยนแปลงของสภาพแวดล้อม นอกจากนี้ยังสามารถควบคุมการเคลื่อนไหวได้ด้วยตนเอง โดยใช้หุ่นยนต์เป็นกล้องเคลื่อนที่ที่ควบคุมจากระยะไกล
ความแปลกใหม่หลักของ OpenBot 0.5
ในเวอร์ชันใหม่นี้เฟิร์มแวร์สำหรับ Arduino ได้รับการออกแบบใหม่ทั้งหมดโดยมีการเพิ่มการรองรับหุ่นยนต์ประเภทเพิ่มเติม (RTR และ RC)
นอกจากนี้ แอปพลิเคชัน Android ยังได้เพิ่ม การรองรับโปรโตคอลการส่งข้อความใหม่ด้วยเฟิร์มแวร์ไมโครคอนโทรลเลอร์ มีการเพิ่มความสามารถในการประมวลผลข้อความการกำหนดค่า และปรับปรุงการรองรับการควบคุมผ่านจอยเกม รวมถึงเพิ่มโมเดลตัวถังรถบังคับวิทยุแบบใหม่ที่สามารถพิมพ์ด้วยเครื่องพิมพ์ 3 มิติได้ด้วย
การเปลี่ยนแปลงที่สำคัญอีกประการหนึ่งคือการเพิ่มปุ่มสำหรับสลับกล้องของหุ่นยนต์ภายในแอปพลิเคชันไคลเอ็นต์ และการยกเลิกการรองรับ RTSP เพื่อหันมาใช้ WebRTC แทนอินเทอร์เฟซเว็บที่ใช้ Node.js ช่วยให้สามารถควบคุมการเคลื่อนไหวของหุ่นยนต์จากระยะไกลผ่านเว็บเบราว์เซอร์ โดยสตรีมข้อมูลจากกล้องวิดีโอของหุ่นยนต์โดยใช้ WebRTC
สุดท้ายนี้หากคุณสนใจเรียนรู้เพิ่มเติมเกี่ยวกับโครงการนี้ คุณสามารถดูรายละเอียดได้ที่ลิงก์ต่อไปนี้