

Nedávno se objevila zpráva o vydání nové verze projektu OpenBot s názvem 0.5 , která obsahuje několik zajímavých vylepšení , jako je například redesign firmwaru pro Arduino, přidání podpory pro RTR a RC roboty a také podpora konfiguračních zpráv.
Pro ty, kteří o OpenBotu nevědí, mohu prozradit, že se jedná o projekt, který vyvíjí platformu pro vytváření robotů s koly v pohybu, jejichž základem je běžný smartphone založený na Androidu.
Platforma byla vytvořena ve výzkumné divizi společnosti Intel a rozvíjí myšlenku využití výpočetních možností chytrého telefonu a integrované GPS, gyroskopu, kompasu a kamery při tvorbě robotů.
Software pro řízení robota, analýzu prostředí a autonomní navigaci je implementován jako aplikace pro Android. Kód je napsán v jazycích Java, Kotlin a C++ a je distribuován pod licencí MIT.
Předpokládá se, že platforma by mohla být užitečná pro výuku robotiky, rychlé vytváření vlastních prototypů pohyblivých robotů a provádění výzkumu souvisejícího s autopiloty a autonomní navigací.
O OpenBotu
OpenBot umožňuje uživateli zahájit experimenty s pohyblivými roboty s minimálními náklady : k vytvoření robota stačí použít chytrý telefon střední třídy a další komponenty, celkové náklady činí přibližně 50 dolarů.
Šasi robota , stejně jako související díly pro připojení chytrého telefonu, jsou vytištěny 3D tiskárnou podle navrhovaných návrhů (pokud není 3D tiskárna k dispozici, lze rám vyřezat z kartonu nebo překližky). Pohon zajišťují čtyři elektromotory.
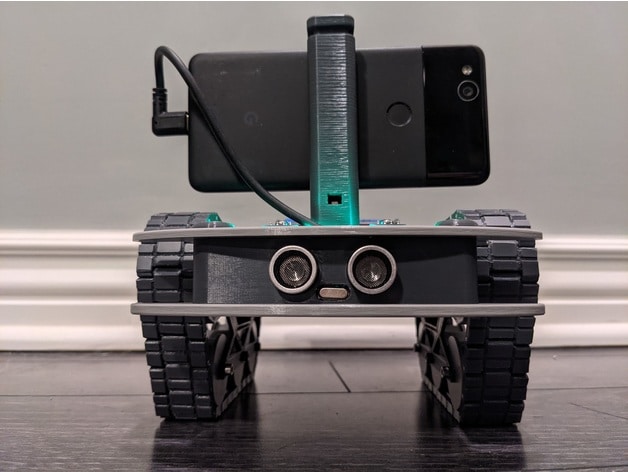
Pro ovládání motorů, příslušenství a dalších senzorů, jakož i pro sledování nabíjení baterie, se používá deska Arduino Nano založená na mikrokontroléru ATmega328P, která se připojuje k chytrému telefonu přes USB port.
Navíc je podporováno připojení ultrazvukového sonaru a snímačů rychlosti. Robota lze ovládat na dálku prostřednictvím klientské aplikace pro Android, přes počítač ve stejné WiFi síti, přes webový prohlížeč nebo přes herní ovladač s Bluetooth (jako je PS4, XBox a X3).
Řídicí software , který běží na chytrém telefonu, obsahuje systém strojového učení pro rozpoznávání objektů (je definováno přibližně 80 typů objektů) a provádí funkce autopilota.
Aplikace umožňuje robotovi určovat požadované objekty, vyhýbat se překážkám, sledovat vybraný objekt a řešit problémy s autonomní navigací.
Robot se například může pomocí autopilota přesunout na konkrétní místo a přizpůsobit se změnám prostředí. Pohyb lze ovládat také manuálně pomocí robota jako dálkově ovládané pohyblivé kamery.
Hlavní novinky OpenBot 0.5
V nové verzi byl výrazně přepracován firmware pro Arduino , ve kterém se objevila podpora pro další typy robotů (RTR a RC).
Kromě toho byla do aplikace pro Android přidána podpora pro nový protokol pro zasílání zpráv s firmwarem mikrokontroléru, implementována možnost zpracování konfiguračních zpráv a přepracována podpora pro ovládání pomocí herních ovladačů. Byly také přidány 3D tisknutelné modely nového podvozku RC Truck.
Další pozoruhodnou změnou je přidání tlačítka pro přepínání kamery robota v klientské aplikaci a ukončení podpory RTSP ve prospěch WebRTC. Webové rozhraní založené na Node.js umožňuje vzdálené ovládání pohybu robota prostřednictvím webového prohlížeče a streamování dat z videokamery robota pomocí WebRTC.
A konečně, pokud máte zájem dozvědět se o projektu více, podrobnosti naleznete na následujícím odkazu.