

L'information a récemment été divulguée : la nouvelle version du projet OpenBot, la 0.5, a été publiée . Elle comprend des améliorations intéressantes telles qu'une refonte du firmware Arduino, l'ajout de la prise en charge des robots RTR et RC, ainsi que la prise en charge des messages de configuration, entre autres.
Pour ceux qui ne connaissent pas OpenBot, je peux vous dire qu'il s'agit d'un projet qui développe une plateforme pour créer des robots avec des roues en mouvement, dont la base est un smartphone normal basé sur Android.
Cette plateforme a été créée au sein du département de recherche d'Intel et développe l'idée d'utiliser les capacités de calcul d'un smartphone ainsi que le GPS, le gyroscope, la boussole et la caméra intégrés lors de la création de robots.
Le logiciel de contrôle du robot, d'analyse environnementale et de navigation autonome est implémenté sous forme d'application Android. Le code est écrit en Java, Kotlin et C++ et est distribué sous licence MIT.
On espère que la plate-forme pourra être utile pour enseigner la robotique, créer rapidement ses propres prototypes de robots mobiles et mener des recherches liées aux pilotes automatiques et à la navigation autonome.
À propos d'OpenBot
OpenBot permet à l'utilisateur de commencer des expériences avec des robots mobiles à moindre coût : pour créer un robot, il suffit d'utiliser un smartphone de milieu de gamme et des composants supplémentaires pour un coût total d'environ 50 $.
Le châssis du robot , ainsi que les pièces nécessaires à la connexion d'un smartphone, sont imprimés en 3D selon les plans proposés (à défaut d'imprimante 3D, le cadre peut être découpé dans du carton ou du contreplaqué). La propulsion est assurée par quatre moteurs électriques.
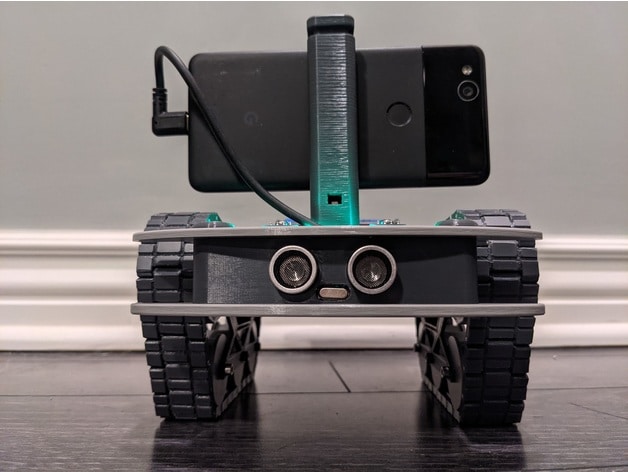
Pour contrôler les moteurs, les accessoires et les capteurs supplémentaires, ainsi que pour surveiller la charge de la batterie, une carte Arduino Nano basée sur le microcontrôleur ATmega328P est utilisée, qui se connecte à un smartphone via un port USB.
De plus, la connexion du sonar à ultrasons et des capteurs de vitesse est prise en charge. Le robot peut être contrôlé à distance via une application client Android, via un ordinateur sur le même réseau WiFi, via un navigateur Web ou via une manette de jeu compatible Bluetooth (telle que PS4, XBox et X3).
Le logiciel de commande qui fonctionne sur un smartphone comprend un système d'apprentissage automatique pour la reconnaissance d'objets (environ 80 types d'objets sont définis) et effectue des fonctions de pilotage automatique.
L'application permet au robot de déterminer les objets souhaités, d'éviter les obstacles, de suivre l'objet sélectionné et de résoudre des problèmes de navigation autonomes.
Par exemple, un robot peut se déplacer vers un emplacement spécifique sur pilote automatique, en s'adaptant aux changements de l'environnement. Le mouvement peut également être contrôlé manuellement, en utilisant le robot comme une caméra mobile télécommandée.
Principales nouveautés d'OpenBot 0.5
Dans la nouvelle version , le firmware pour Arduino a été considérablement repensé , avec l'apparition de la prise en charge de types de robots supplémentaires (RTR et RC).
De plus, la prise en charge d'un nouveau protocole de messagerie avec le firmware du microcontrôleur a été ajoutée à l'application Android, la capacité de traiter les messages de configuration a été implémentée et la prise en charge du contrôle via les manettes de jeu a été repensée. Des modèles imprimables en 3D du nouveau châssis du camion radiocommandé ont également été ajoutés.
Autre changement notable : l’ ajout d’un bouton permettant de changer de caméra du robot depuis l’application cliente, et l’abandon du protocole RTSP au profit de WebRTC. L’interface web, basée sur Node.js, permet de contrôler à distance les mouvements du robot via un navigateur web, en diffusant les données de sa caméra vidéo grâce à WebRTC.
Enfin, si vous souhaitez en savoir plus sur ce projet, vous trouverez les détails en suivant ce lien.