

최근 오픈봇 프로젝트의 새로운 버전인 0.5가 출시되었다는 소식이 전해졌습니다 . 이 버전에는 아두이노 펌웨어 재설계, RTR 및 RC 로봇 지원 추가, 설정 메시지 지원 등 몇 가지 흥미로운 개선 사항이 포함되어 있습니다 .
오픈봇에 대해 잘 모르시는 분들을 위해 안드로이드 기반의 일반 스마트폰을 베이스로 바퀴가 움직이는 로봇을 만드는 플랫폼을 개발하는 프로젝트라고 말씀드릴 수 있습니다.
이 플랫폼은 인텔 연구 부서에서 개발되었으며 , 스마트폰의 컴퓨팅 기능과 내장된 GPS, 자이로스코프, 나침반, 카메라를 로봇 제작에 활용하는 아이디어를 발전시킨 것입니다.
로봇 제어, 환경 분석 및 자율 내비게이션 소프트웨어는 안드로이드 애플리케이션으로 구현되었습니다. 코드는 Java, Kotlin 및 C++로 작성되었으며 MIT 라이선스에 따라 배포됩니다.
플랫폼이 로봇을 가르치고, 스스로 움직이는 로봇 프로토타입을 신속하게 제작하고, 자동 조종 장치 및 자율 항법과 관련된 연구를 수행하는 데 유용할 수 있기를 바랍니다.
오픈봇 소개
OpenBot을 사용하면 최소한의 비용으로 움직이는 로봇 실험을 시작할 수 있습니다 . 로봇을 제작하는 데에는 중간급 스마트폰과 추가 부품만 있으면 되며, 총 비용은 약 50달러입니다.
로봇의 본체 와 스마트폰 연결에 필요한 부품들은 제안된 설계에 따라 3D 프린터로 제작 됩니다 (3D 프린터가 없는 경우, 골판지나 합판으로 프레임을 제작할 수 있습니다). 구동은 4개의 전기 모터로 이루어집니다.
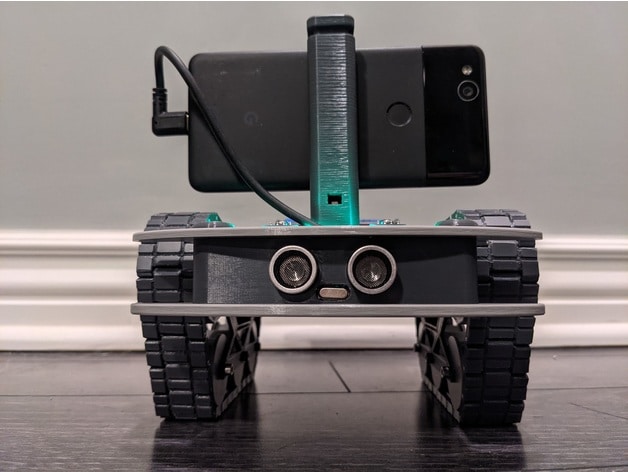
모터, 액세서리 및 추가 센서를 제어 하고 배터리 충전을 모니터링하기 위해 ATmega328P 마이크로컨트롤러 기반의 아두이노 나노 보드가 사용되며, 이 보드는 USB 포트를 통해 스마트폰에 연결됩니다.
또한 초음파 소나와 속도 센서의 연결이 지원됩니다. 로봇은 Android 클라이언트 앱, 동일한 WiFi 네트워크의 컴퓨터, 웹 브라우저 또는 Bluetooth 지원 게임 컨트롤러(예: PS4, XBox 및 X3)를 통해 원격으로 제어할 수 있습니다.
스마트폰에서 실행되는 제어 소프트웨어 에는 객체 인식을 위한 머신 러닝 시스템 (약 80가지 유형의 객체가 정의됨)이 포함되어 있으며 자율 주행 기능을 수행합니다.
이 응용 프로그램을 통해 로봇은 원하는 개체를 결정하고, 장애물을 피하고, 선택한 개체를 따르고, 자율 탐색 문제를 해결할 수 있습니다.
예를 들어 로봇은 자동 조종 장치의 특정 위치로 이동하여 환경 변화에 적응할 수 있습니다. 로봇을 원격 제어 이동 카메라로 사용하여 움직임을 수동으로 제어할 수도 있습니다.
OpenBot 0.5의 주요 참신함
새 버전에서는 아두이노용 펌웨어가 대폭 재설계되었으며 , RTR 및 RC 로봇을 포함한 다양한 유형의 로봇을 지원하게 되었습니다.
또한, 안드로이드 애플리케이션에 마이크로컨트롤러 펌웨어 와의 새로운 메시징 프로토콜 지원이 추가되었고, 설정 메시지 처리 기능이 구현되었으며, 게임 컨트롤러를 통한 제어 지원이 재구축되었습니다. 새로운 RC 트럭 섀시의 3D 프린팅 모델도 추가되었습니다.
또 다른 주목할 만한 변화는 클라이언트 애플리케이션 내에 로봇 카메라를 전환하는 버튼이 추가된 것과 RTSP 지원을 중단하고 WebRTC를 도입한 것입니다. Node.js 기반 웹 인터페이스를 통해 웹 브라우저로 로봇의 움직임을 원격 제어할 수 있으며, WebRTC를 사용하여 로봇의 비디오 카메라에서 데이터를 스트리밍할 수 있습니다.
마지막으로, 프로젝트에 대해 더 자세히 알고 싶으시다면 다음 링크에서 확인하실 수 있습니다 .