

Neseniai pasirodė žinia, kad išleista nauja „OpenBot“ projekto versija „0.5“ , kurioje yra keletas įdomių patobulinimų, tokių kaip „Arduino“ programinės įrangos atnaujinimas, RTR ir RC robotų palaikymas, taip pat konfigūracijos pranešimų palaikymas ir kt.
Tiems, kurie nežino apie OpenBot, galiu pasakyti, kad tai yra projektas, kuris kuria platformą sukurti robotus su judančiais ratais, kurių pagrindas yra įprastas išmanusis telefonas, pagrįstas Android.
Platforma buvo sukurta „Intel“ tyrimų padalinyje ir plėtoja idėją panaudoti išmaniojo telefono skaičiavimo galimybes bei integruotą GPS, giroskopą, kompasą ir kamerą kuriant robotus.
Roboto valdymo, aplinkos analizės ir autonominės navigacijos programinė įranga įdiegta kaip „Android“ programa. Kodas parašytas Java, Kotlin ir C++ kalbomis ir platinamas pagal MIT licenciją.
Tikimasi, kad platforma galėtų būti naudinga mokant robotikos, sparčiai kuriant savo judančių robotų prototipus, atliekant tyrimus, susijusius su autopilotais ir autonomine navigacija.
Apie OpenBot
„OpenBot“ leidžia vartotojui pradėti eksperimentus su judančiais robotais už minimalią kainą : norint sukurti robotą, tereikia naudoti vidutinės klasės išmanųjį telefoną ir papildomus komponentus, kurių bendra kaina siekia maždaug 50 USD.
Roboto važiuoklė , taip pat susijusios dalys, skirtos išmaniojo telefono prijungimui, yra atspausdintos 3D spausdintuvu pagal siūlomus dizainus (jei 3D spausdintuvo nėra, rėmą galima išpjauti iš kartono arba faneros). Variklį užtikrina keturi elektros varikliai.
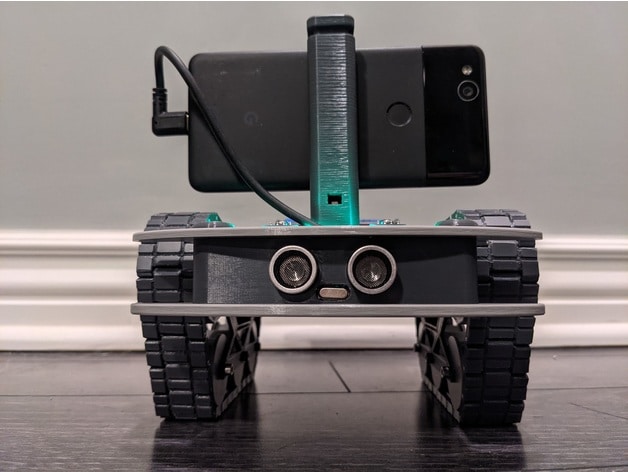
Varikliams, priedams ir papildomiems jutikliams valdyti , taip pat akumuliatoriaus įkrovimui stebėti naudojama „Arduino Nano“ plokštė , pagrįsta ATmega328P mikrovaldikliu, kuri prie išmaniojo telefono jungiama per USB prievadą.
Be to, palaikomas ultragarsinio sonaro ir greičio jutiklių prijungimas. Robotas gali būti valdomas nuotoliniu būdu per Android kliento programėlę, per kompiuterį, esantį tame pačiame WiFi tinkle, per interneto naršyklę arba per Bluetooth įgalintą žaidimų valdiklį (pvz., PS4, XBox ir X3).
Išmaniajame telefone veikianti valdymo programinė įranga apima mašininio mokymosi sistemą objektų atpažinimui (apibrėžta apie 80 objektų tipų) ir atlieka autopiloto funkcijas.
Programėlė leidžia robotui nustatyti norimus objektus, išvengti kliūčių, sekti pasirinktą objektą ir spręsti autonomines navigacijos problemas.
Pavyzdžiui, robotas gali judėti į tam tikrą vietą autopilotu, prisitaikydamas prie aplinkos pokyčių. Judėjimą galima valdyti ir rankiniu būdu, naudojant robotą kaip nuotoliniu būdu valdomą judančią kamerą.
Pagrindinės OpenBot 0.5 naujovės
Naujojoje versijoje „Arduino“ programinė įranga buvo gerokai pertvarkyta , atsirado palaikymas papildomų tipų robotams (RTR ir RC).
Be to, „Android“ programa buvo papildyta naujo pranešimų protokolo su mikrovaldiklio programine įranga palaikymu , įdiegta konfigūracijos pranešimų apdorojimo galimybė ir atkurta valdymo žaidimų valdikliais palaikymo funkcija. Taip pat buvo pridėti 3D spausdinami naujų RC-Truck važiuoklių modeliai.
Kitas pastebimas pakeitimas – pridėtas mygtukas, skirtas roboto kamerai perjungti kliento programoje, ir RTSP palaikymo atsisakymas, jį pakeitus „WebRTC“. „Node.js“ pagrindu sukurta žiniatinklio sąsaja leidžia nuotoliniu būdu valdyti roboto judėjimą per žiniatinklio naršyklę, transliuojant duomenis iš roboto vaizdo kameros naudojant „WebRTC“.
Galiausiai, jei norite sužinoti daugiau apie projektą, išsamią informaciją galite rasti šioje nuorodoje.