

Kohët e fundit u përhap lajmi se është publikuar versioni i ri i projektit OpenBot, 0.5, i cili përfshin disa përmirësime interesante, të tilla si një ridizajnim i firmware-it Arduino, shtimi i mbështetjes për robotët RTR dhe RC, si dhe mbështetje për mesazhet e konfigurimit, ndër të tjera.
Për ata që nuk dinë për OpenBot, mund t'ju them se ky është një projekt që zhvillon një platformë për të krijuar robotë me rrota në lëvizje, baza e të cilëve është një smartphone normal i bazuar në Android.
Platforma u krijua në departamentin e kërkimit të Intel dhe zhvillon idenë e përdorimit të aftësive informatike të një telefoni inteligjent dhe GPS-it të integruar, xhiroskopit, busullës dhe kamerës gjatë krijimit të robotëve.
Softueri i kontrollit të robotëve, analizës mjedisore dhe navigimit autonom është zbatuar si një aplikacion Android. Kodi është shkruar në Java, Kotlin dhe C++ dhe shpërndahet sipas licencës MIT.
Shpresohet se platforma mund të jetë e dobishme për mësimin e robotikës, krijimin e shpejtë të prototipeve të robotëve të tyre lëvizës dhe kryerjen e kërkimeve në lidhje me autopilotët dhe navigimin autonom.
Rreth OpenBot
OpenBot i lejon përdoruesit të fillojë eksperimente me lëvizjen e robotëve me një kosto minimale : për të krijuar një robot, thjesht përdorni një smartphone të klasit të mesëm dhe komponentë shtesë për një kosto totale prej afërsisht 50 dollarësh.
Shasia e robotit , si dhe pjesët përkatëse për lidhjen e një telefoni inteligjent, janë printuar në 3D sipas dizenjove të propozuara (nëse nuk ka një printer 3D, korniza mund të pritet nga kartoni ose kompensata). Shtytja sigurohet nga katër motorë elektrikë.
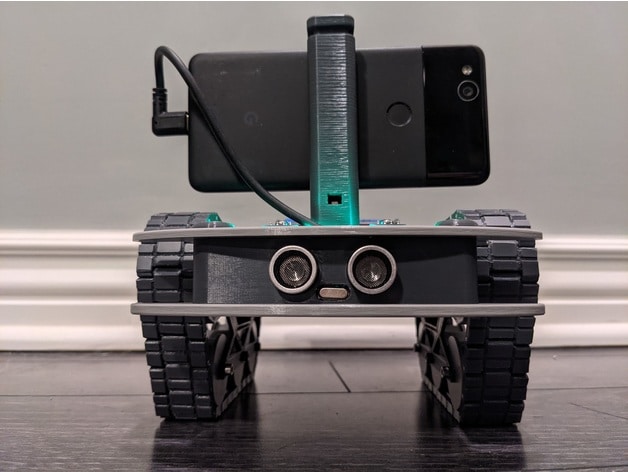
Për të kontrolluar motorët, aksesorët dhe sensorët shtesë, si dhe për të monitoruar karikimin e baterisë, përdoret një pllakë Arduino Nano e bazuar në mikrokontrolluesin ATmega328P, e cila lidhet me një smartphone nëpërmjet një porte USB.
Për më tepër, mbështetet lidhja e sensorëve ultrasonar dhe shpejtësisë. Roboti mund të kontrollohet nga distanca nëpërmjet një aplikacioni klienti Android, nëpërmjet një kompjuteri në të njëjtin rrjet WiFi, nëpërmjet një shfletuesi në internet ose nëpërmjet një kontrolluesi lojërash të aktivizuar me Bluetooth (si PS4, XBox dhe X3).
Softueri i kontrollit që funksionon në një smartphone përfshin një sistem të të mësuarit automatik për njohjen e objekteve (janë përcaktuar rreth 80 lloje objektesh) dhe kryen funksione të autopilotit.
Aplikacioni i lejon robotit të përcaktojë objektet e dëshiruara, të shmangë pengesat, të ndjekë objektin e zgjedhur dhe të zgjidhë problemet e navigimit autonom.
Për shembull, një robot mund të lëvizë në një vend të caktuar me autopilot, duke iu përshtatur ndryshimeve në mjedis. Lëvizja mund të kontrollohet edhe me dorë, duke përdorur robotin si një kamerë lëvizëse me telekomandë.
Risitë kryesore të OpenBot 0.5
Në versionin e ri , firmware-i për Arduino është ridizajnuar ndjeshëm , në të cilin është shfaqur mbështetje për lloje shtesë të robotëve (RTR dhe RC).
Përveç kësaj, aplikacionit Android iu shtua mbështetje për një protokoll të ri mesazhesh me firmware mikrokontrolluesish, u zbatua aftësia për të përpunuar mesazhet e konfigurimit dhe u rindërtua mbështetja për kontrollin nëpërmjet kontrolluesve të lojërave. U shtuan gjithashtu modele të printueshme në 3D të shasisë së re RC-Truck.
Një tjetër ndryshim i dukshëm është shtimi i një butoni për të ndërruar kamerën e robotit brenda aplikacionit të klientit dhe ndërprerja e mbështetjes RTSP në favor të WebRTC. Ndërfaqja web e bazuar në Node.js lejon kontrollin në distancë të lëvizjes së robotit nëpërmjet një shfletuesi web, duke transmetuar të dhëna nga kamera video e robotit duke përdorur WebRTC.
Së fundmi, nëse jeni të interesuar të mësoni më shumë rreth projektit, mund t'i gjeni detajet në lidhjen e mëposhtme.